为特斯拉Optimus机器人执行此操作
分享链接 · https://openimages.ajiang.me/p/2032575680802644283/
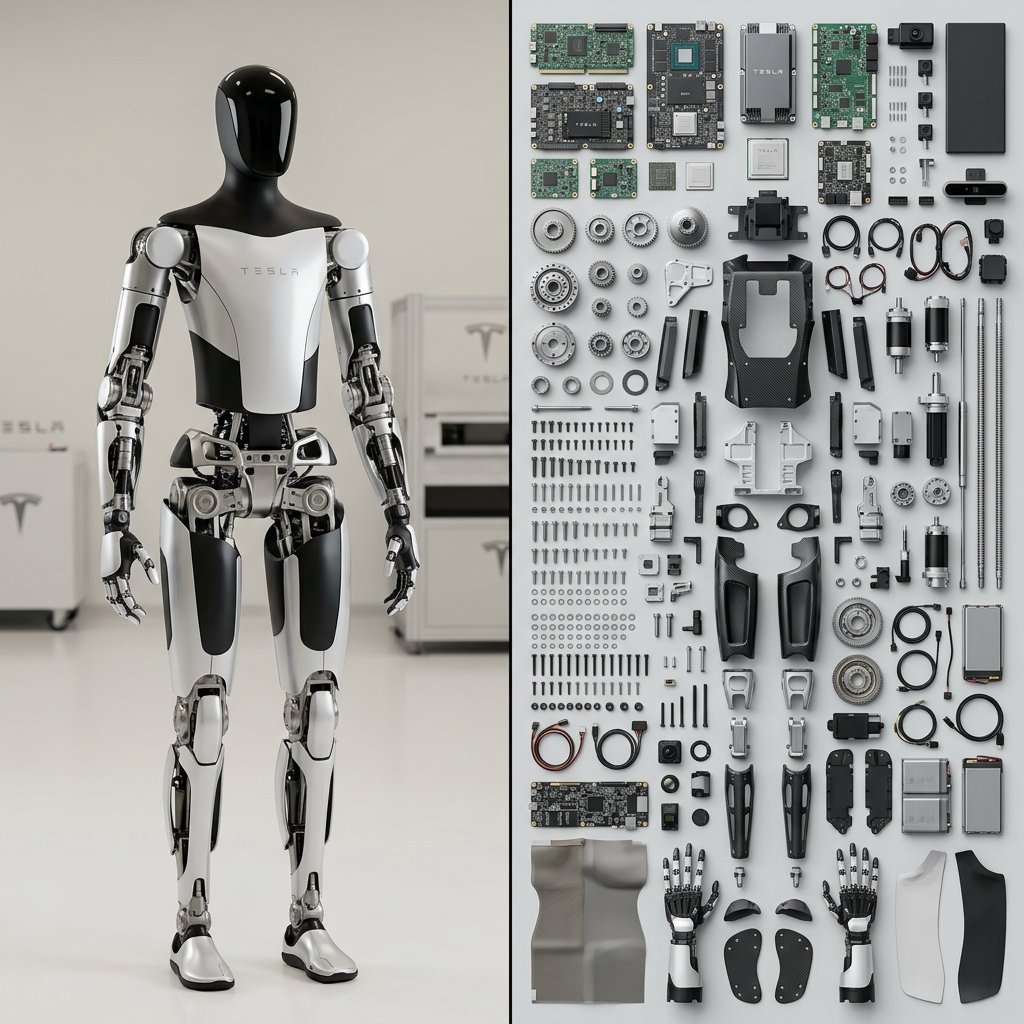
camera_lens · 50mm-standardcamera_lens · deep-focuscomposition · medium-shotcomposition · multi-panelcomposition · overhead-flatlaylighting · studio-light
提示词(原文,逐字保留)
Do this for Tesla Optimus Robot
Output 1x2: left side {subject} right side = $ prompt
$ prompt= <instructions>
Input = Subject
Function Render_Knoll ($Subject)
Anchor: `[Deconstructed $ Subject] :: [Knolling Photography Layout]::5`
Morphology: `The constituent parts of [$Subject] dismantled and arranged in a neat grid, 90-degree parallel alignment, overhead flat-lay composition, organized chaos::4`
Material Physics: `Realistic textures of the internal components (circuit boards, gears, screws, fabric), clean matte background surface::3`
Illumination: `Even, flat studio lighting, soft shadows directly underneath objects, no dramatic contrast::2`
Render Stack: `Overhead product photography, 50mm lens, f/8 for full sharpness, 8k, high fidelity::1`
Negative: `[Assembled object, perspective angles, messy, overlapping items, blurry background]:: -1`
</instructions>
中文译文
为特斯拉Optimus机器人执行此操作
输出1行2列:左侧 {subject} 右侧 = $ prompt
$ prompt= <instructions>
输入 = 主体
函数 Render_Knoll ($Subject)
锚点:`[拆解后的$主体] :: [诺尔摄影布局]::5`
形态:`[$Subject]的组成部件被拆解并排列在整齐网格中,90度平行对齐,俯视平铺构图,有序的混乱::4`
材质物理:`内部组件(电路板、齿轮、螺丝、织物)的真实纹理,干净哑光背景表面::3`
光照:`均匀平坦的影棚灯光,物体正下方柔和阴影,无强烈对比::2`
渲染参数:`俯视产品摄影,50mm镜头,f/8光圈保证全程清晰,8k,高保真::1`
负面提示:`[组装好的物体、透视角度、凌乱、重叠物品、模糊背景]:: -1`
</instructions>
来源与署名
原文由 @Gdgtify 发布在 X:查看原推文。 本页逐字保留原文并提供机器翻译的中文解读;版权归原作者所有。
同工具的更多提示词
- { "generation_request": { "meta_data": { "tool": "NanoBanana Pro", "task_type"…@astronomerozge1
- 以主体为主角的图像,电影级广角低角度跟踪镜头。主体以动态、低重心的下蹲姿势踩在长板上,身体前倾,目光专注地望向远方。身着质感丰富的酒红色针织毛衣、浅色长裤,以…@Arsistyle
- { "prompt": "超写实特写镜子或手机自拍照,一位可爱的年轻女性,齐肩金色直发配齐刘海,白皙肌肤,醒目的猫眼眼线,长长的睫毛,淡雅腮红,亮泽亮粉色嘴唇…@KeorUnreal
- { "图像生成": { "主体": { "描述": "站在风景优美的山顶观景台,俯瞰布满热气球山谷的年轻女性", "姿势": "自然站立,双手交叠放在身前"…@saniaspeaks_
- { "photo_type": "智能手机户外快照", "subject": { "age": "年轻成年人", "body_type": "年轻美国女性,圆…@BananaPromptPro
- 超写实肖像照:一位年轻女子站在一片郁郁葱葱的绿色草地上,草地上长满了高高的草,有羊群在吃草。她身穿一件复古的白色碎花田园风连衣裙,带有泡泡袖和飘逸的长裙,手中…@ZaraIrahh