然后我把两张图片都上传给了 Claude。我喜欢 Claude,因为它能帮我写出比其它聊天机器人更精准的 Seedance 2.0 提…
分享链接 · https://openimages.ajiang.me/p/2067091744689447374/
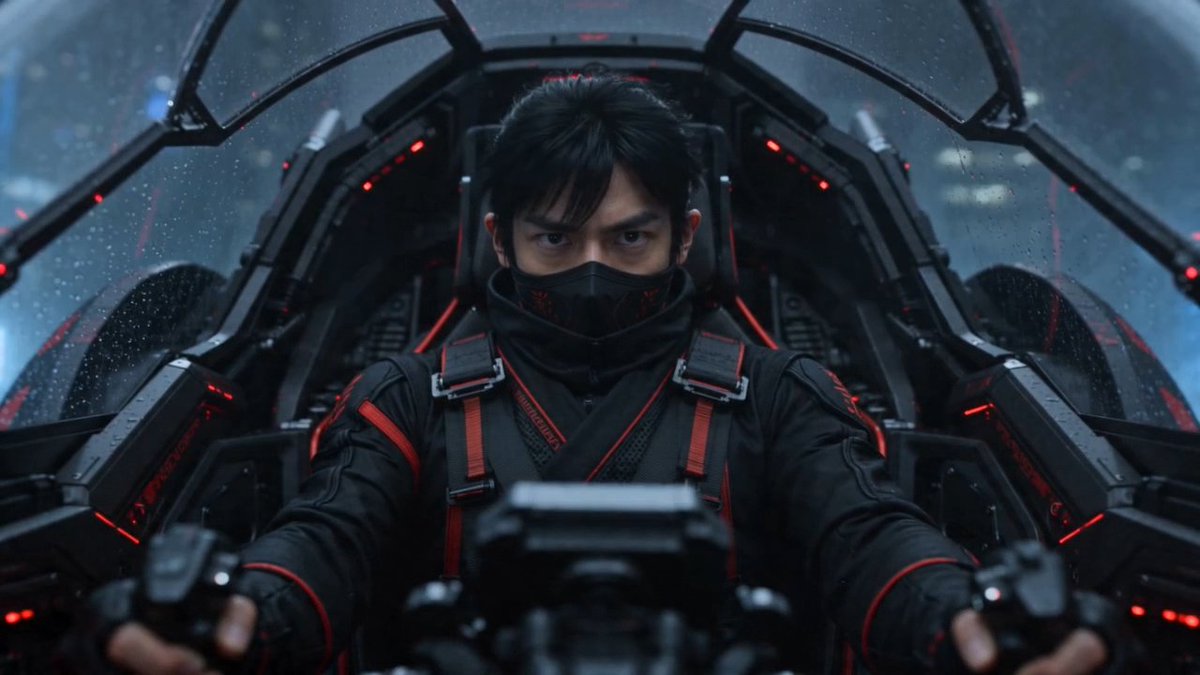
camera_lens · 35mm-filmcamera_lens · 85mm-portraitcolor_palette · dark-moodycomposition · multi-panelhuman_attributes · maskhuman_attributes · short-hair
提示词(原文,逐字保留)
Then I uploaded both images to Claude. I love Claude because it helps me create more accurate prompts for Seedance 2.0 than other chatbots.
Prompt 01 ⤵️
Montage, multi-shot cinematic, don't use one camera angle or
single cut. Photorealistic, 35mm film quality, ARRI ALEXA
aesthetic, film grain, dark moody color grade.
SUBJECT: Kurogure-Zero — matte black ninja droid leopard with
crimson red leopard-spot armor pattern, glowing red optical sensors,
retractable tail blade compartment, integrated shuriken launcher on
foreleg, transparent canopy cockpit revealing pilot Hayate, 影 clan
insignia on shoulder plating. Follow @image_1 @image_2.
ENVIRONMENT: Dense neon-lit megacity rooftops at night, rain-slicked
metal surfaces, steam vents, distant holographic signage, fog
rolling between towers.
MOOD: Silent approach → heightened awareness → calculated positioning.
MUSIC: Low taiko pulse mixed with synthetic drone, 70 BPM, tension
building.
COLOR LOGIC: Deep black base — crimson red accent glow only warm
source, cold blue city light behind.
LOGIC RULE: Maintain leopard-droid proportions, crimson pattern,
cockpit canopy, and tail form across all shots.
SHOT 1: WS, 24mm low angle / Rooftop edge in fog. The droid
crouches motionless at the ledge — active camouflage rippling
across its plating, nearly invisible against the dark structure.
Only the red optical sensors glow steady. / SFX: distant city hum,
rain, camo shimmer tone.
SHOT 2: ECU, 85mm static / Inside the transparent cockpit —
Hayate's eyes scanning a holographic tactical display, data streams
reflecting off his visor. Focused. Calm. / SFX: cockpit interface
beeps, pilot breath, ambient hum.
SHOT 3: MS, 50mm tracking / The droid advances along the rooftop
edge in complete silence — each mechanical paw placed with
precision, tail held low and still, shuriken launcher folded flush
against the foreleg. / SFX: soft servo movement, rain, distant
sirens fading.
SHOT 4: ECU, 85mm slow push-in / The tail compartment begins to
open — the retractable blade sliding out millimeter by millimeter,
crimson edge catching neon light. Sensors lock onto a target
building across the gap. / SFX: blade mechanism slide, tension
tone rising, wind.
中文译文
然后我把两张图片都上传给了 Claude。我喜欢 Claude,因为它能帮我写出比其它聊天机器人更精准的 Seedance 2.0 提示词。
提示词 01 ⤵️
蒙太奇,多镜头电影感,不要使用单一机位或
单一剪辑。照片级真实,35mm 胶片质感,ARRI ALEXA
美学风格,胶片颗粒,暗调忧郁色彩分级。
主体:Kurogure-Zero —— 哑光黑忍者机器人猎豹,
带有深红色豹纹装甲图案,发光的红色光学传感器,
可伸缩尾部刀刃舱,前腿集成手里剑发射器,
透明座舱罩可露出飞行员疾风(Hayate),肩部装甲
上有 影 氏族徽记。参考 @image_1 @image_2。
环境:夜晚密集霓虹灯照明的巨型都市屋顶,雨水打湿的
金属表面,蒸汽排气口,远处的全息招牌,雾气
在塔楼间滚动。
氛围:静默接近 → 高度警觉 → 冷静定位。
音乐:低频太鼓脉搏混合合成器低鸣,70 BPM,张力
逐步升级。
色彩逻辑:深邃黑色基底 —— 深红色强调光作为唯一的暖色光源,
背景是冷蓝色城市光。
逻辑规则:在所有镜头中保持机器人猎豹的比例、深红图案、
座舱罩和尾部形态。
镜头 1:全景(WS),24mm 低角度 / 雾气中的屋顶边缘。机器人
在屋檐处一动不动地蹲伏 —— 主动式迷彩在其装甲表面泛起涟漪,
几乎与黑暗建筑融为一体。
只有红色光学传感器稳定发光。/ 音效:远处城市嗡鸣,
雨水,迷彩闪光音。
镜头 2:极特写(ECU),85mm 静态 / 透明座舱内部 ——
疾风(Hayate)的眼睛扫视全息战术显示界面,数据流
反射在他的面罩上。专注。冷静。/ 音效:座舱界面
哔哔声,飞行员呼吸声,环境嗡鸣。
镜头 3:中景(MS),50mm 跟踪 / 机器人沿着屋顶边缘
完全无声地推进 —— 每只机械爪都精确放置,
尾部低垂静止,手里剑发射器紧贴折叠于前腿。/ 音效:柔和的伺服机械声,雨水,远处的
警笛声渐渐远去。
镜头 4:极特写(ECU),85mm 缓慢推近 / 尾部舱盖开始
打开 —— 可伸缩刀刃一毫米一毫米地滑出,
深红刀刃边缘捕捉霓虹光。传感器锁定
对面间隙处的一栋目标建筑。/ 音效:刀刃机械滑动声,张力
音调渐强,风声。
来源与署名
原文由 @nonameoasis 发布在 X:查看原推文。 本页逐字保留原文并提供机器翻译的中文解读;版权归原作者所有。
同工具的更多提示词
- 然后我顺着分镜清单逐行交给 Claude Opus,让它为每一行构建 Seedance 2.0 提示词。 它把光照规则和连续性守得比凌晨两点的我还紧。 唯一一…@rezkhere
- 15秒电影级建筑可视化,活生生的速写本化为现实,优雅的技术插画,动态剪辑,无缝变形转场,真实物理效果,建筑纪录片美学,纸张质感保留,电影级镜头运动。 0–2秒…@Artedeingenio
- Gpt 2 images ➡️ seedance 2.0 Mini Animation Monster Energy × Rafael Leão - Unle…@sebatheepan
- 绘制 分镜 漫画 专业 电影感 高质量,遵循所有参考 角色形象定妆板 Image1 以及 龙的细节 Image2 角色细节 image3 [分镜 — KAGE…@Cia0_exe
- 以视觉参考作为角色、摩托车、城市建筑、交通密度和色彩的主参考。保持精确的角色一致性:深色长发、硬朗战术服装、黑色街车摩托车、真实比例,并在所有镜头中保持身份连…@HBCoop_
- steampunk zeppelin --raw --sref 1151865433 Seedance 2.0 prompt: 15秒电影级冒险短片。多镜头剪…@Artedeingenio